フィジカル AI ソリューション
設備の搬入・据付、ロボットの動作、作業者の動作を、実施前にシミュレーションで検証し、数値で判断材料を提供します。以下は、各機能の実演です。
搬入・据付の事前検証
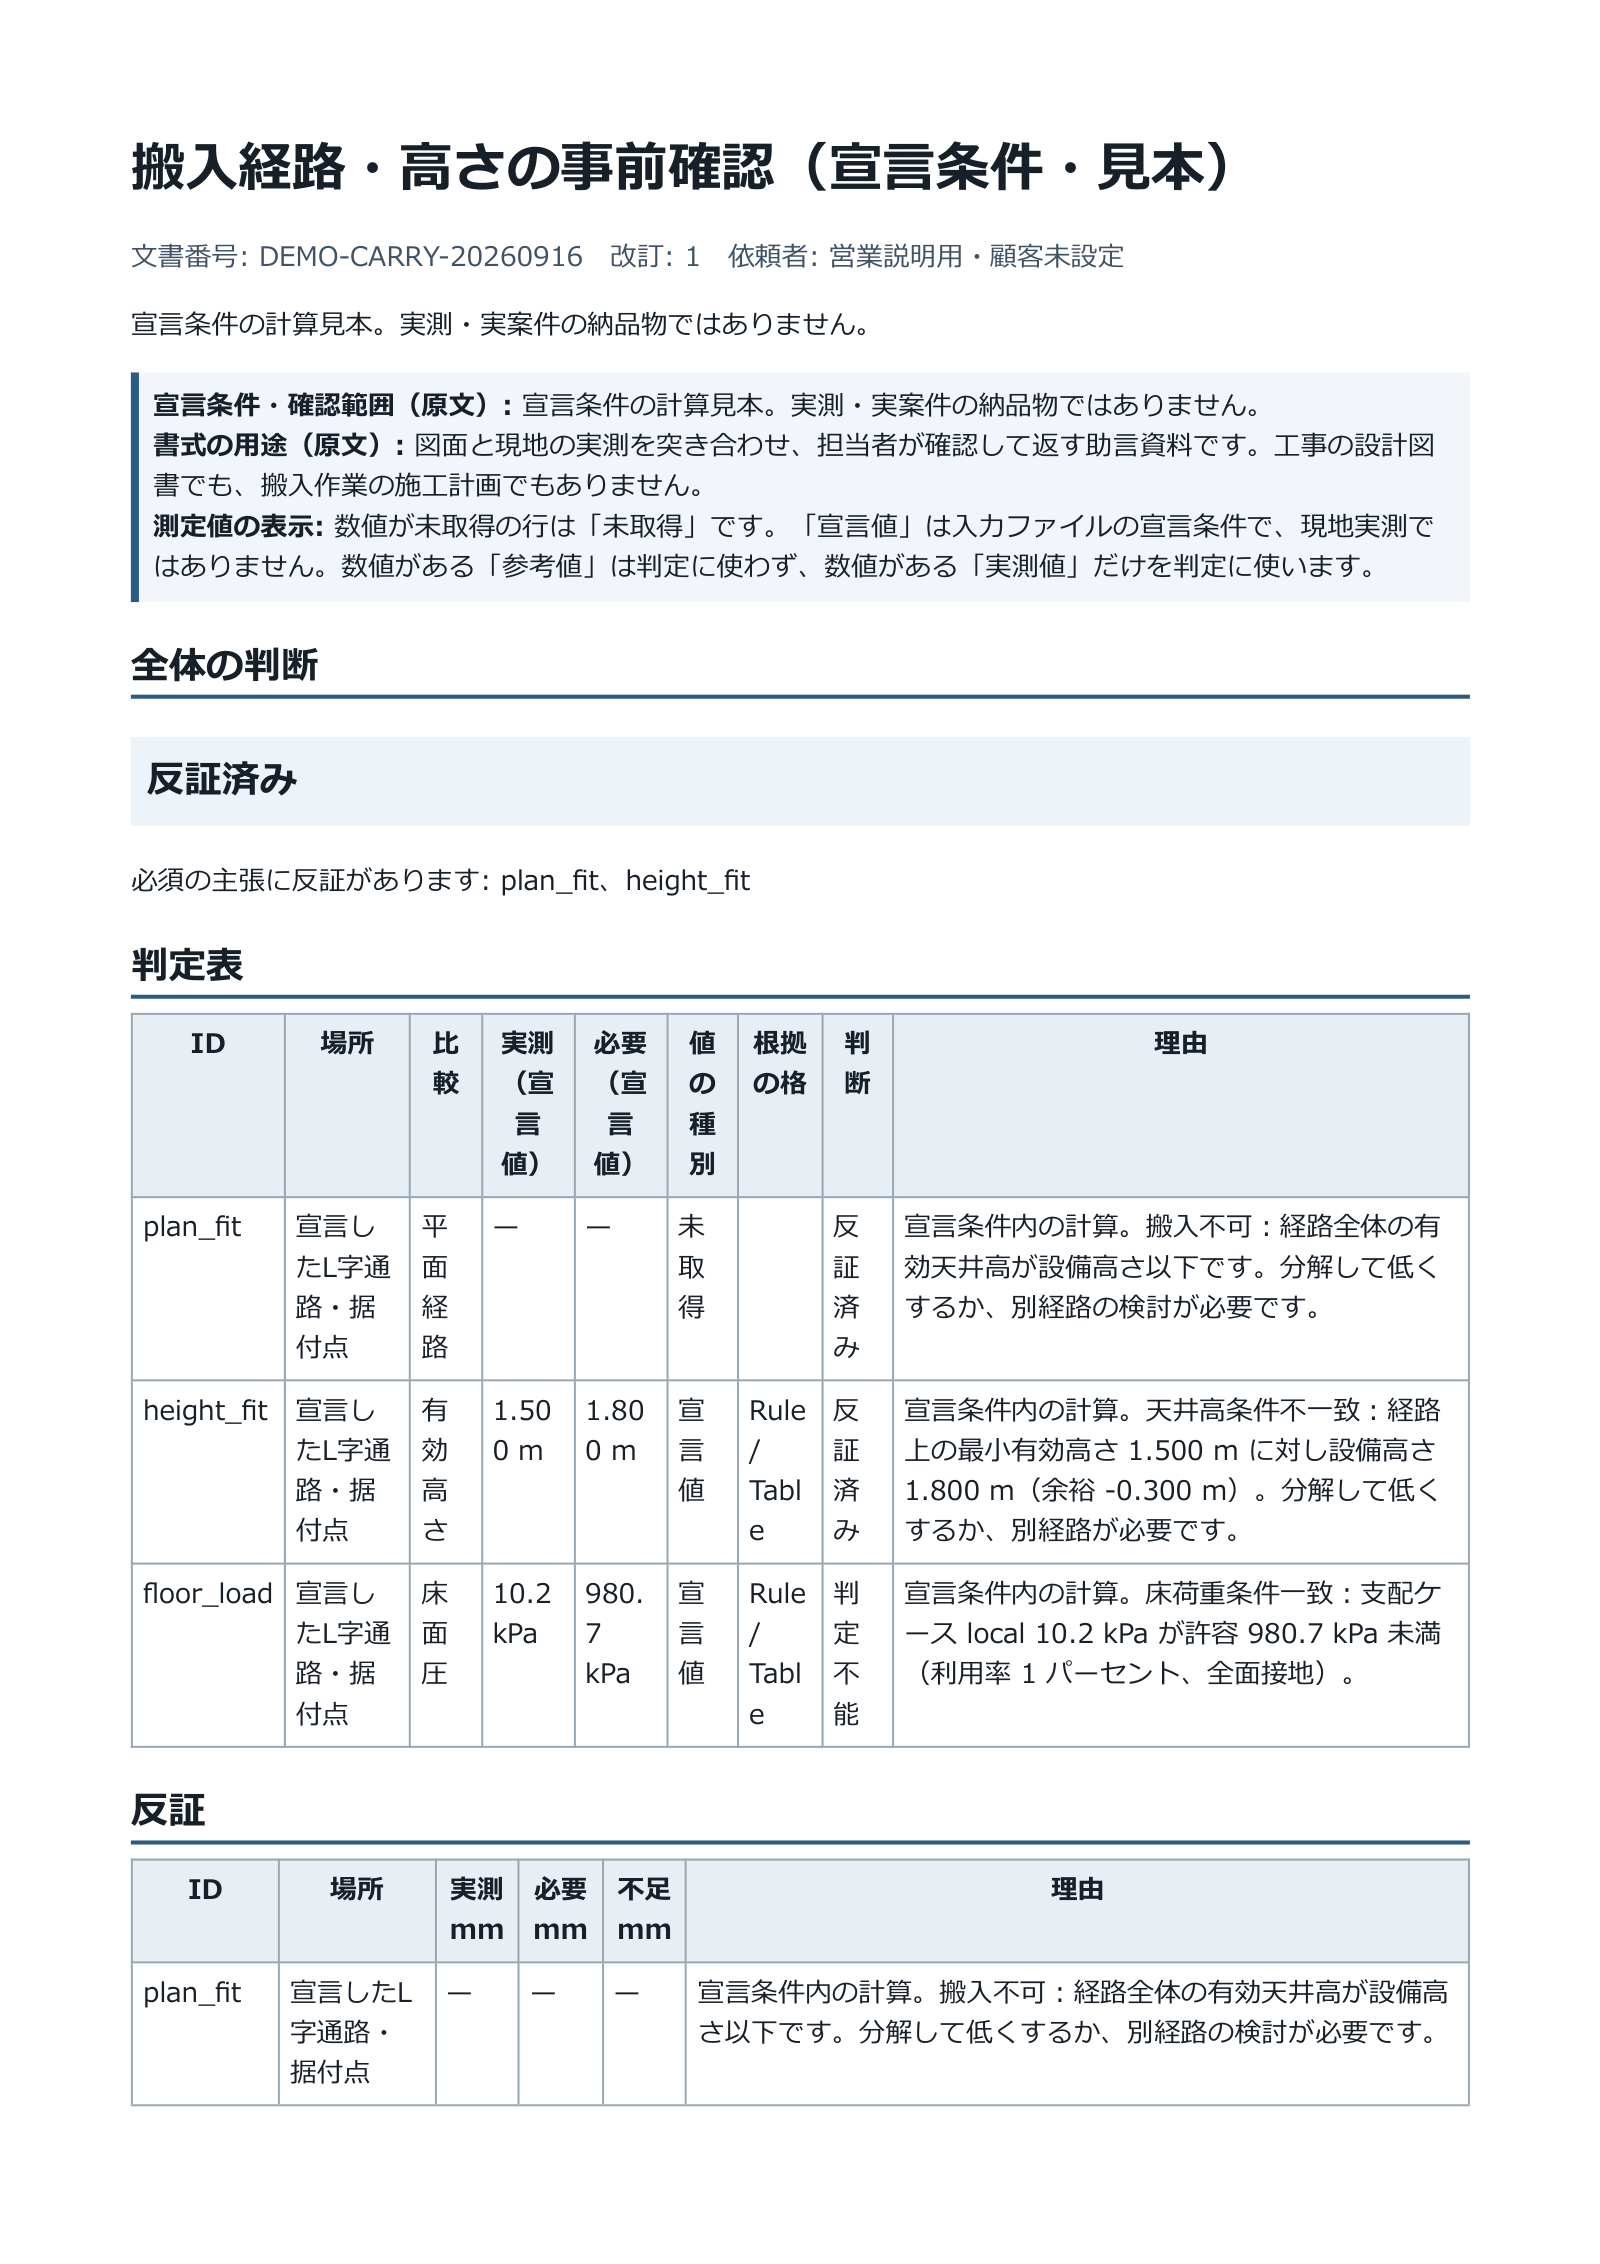
設備の搬入・据付に先立ち、通路幅・開口・床荷重の条件を 3D 上で検証し、搬入の可否と障害箇所を数値で提示します。映像は 24 m × 12 m の工場ホール(シャッター扉幅 3.6 m、大型設備 5 台)での検証例です。幅 1,600 mm の機器は幅 2.0 m の通路を通過して据付位置に到達、幅 2,400 mm の機器は通過不可(通過可能な最大長さ 1,800 mm)と判定されました。
経路と判定結果は自社開発の搬入経路検証エンジンの出力です。工場の外観は、判定条件と同じ寸法で 3D 化したものです。
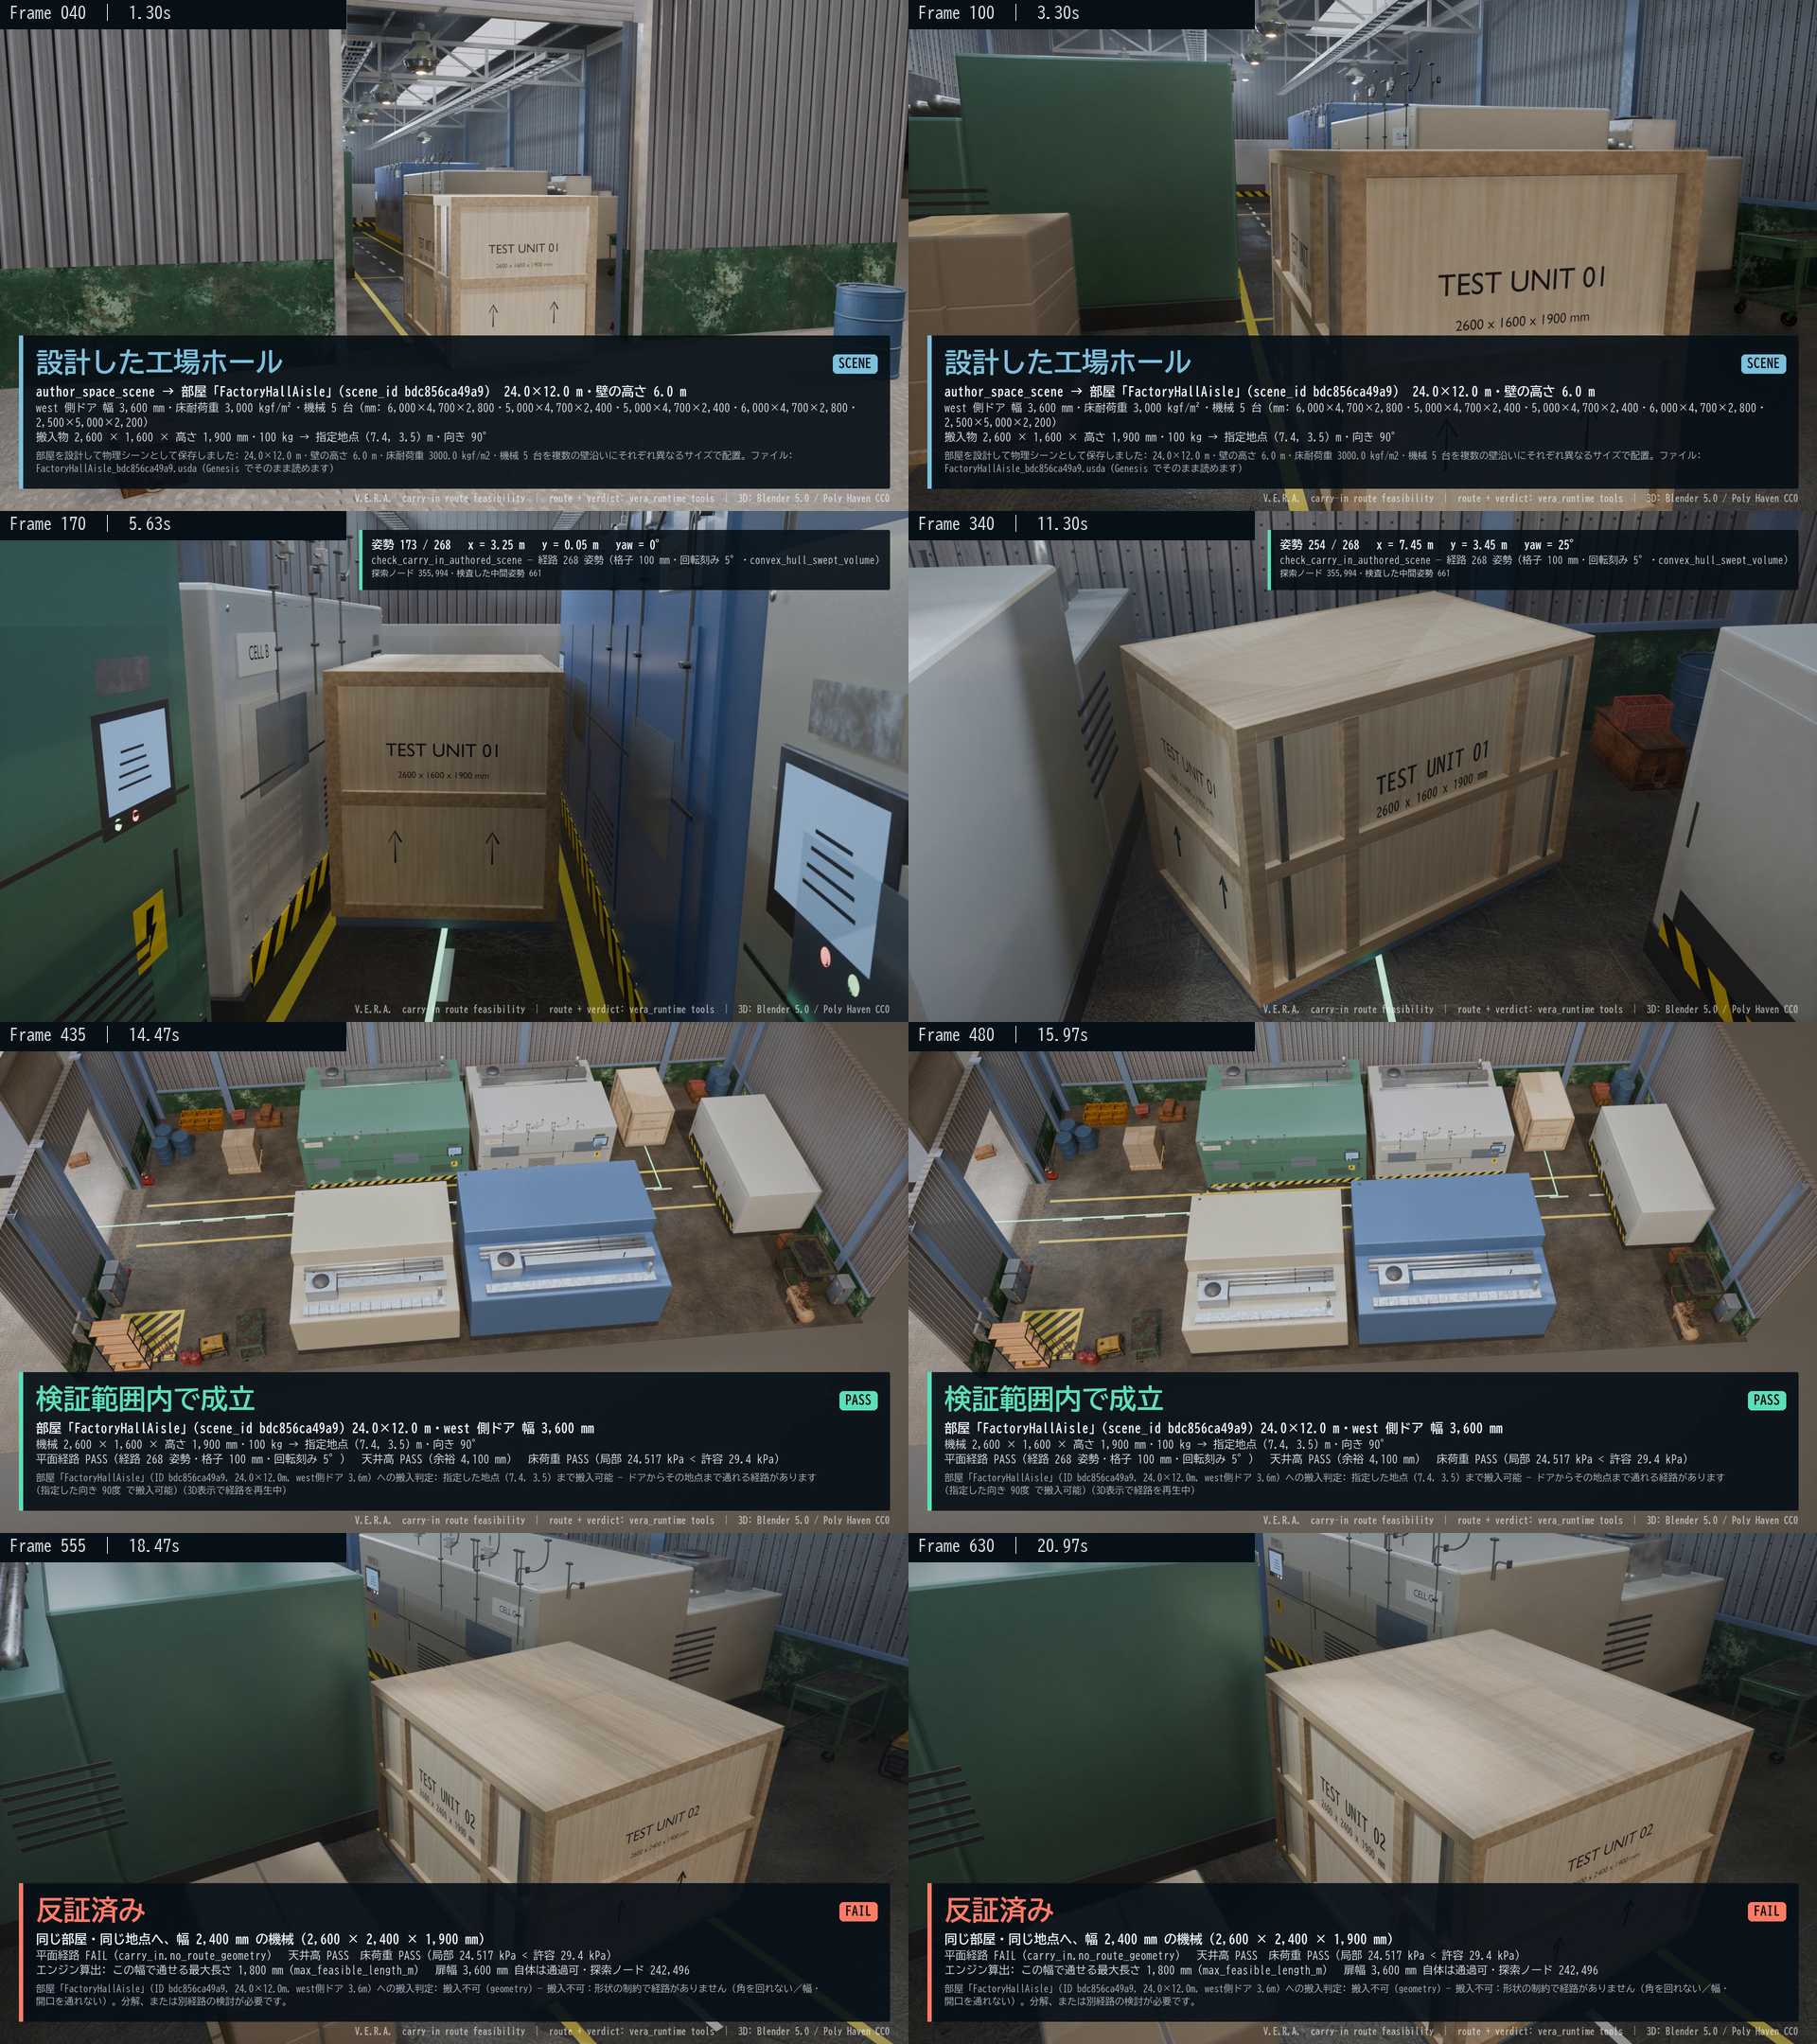
映像の主要場面(判定値つき)
- 概要
- 部屋・通路・開口の寸法と機器の寸法から、搬入口から据付位置まで通行可能な経路の有無を検証します。天井高と床荷重も併せて確認します。
- 入力
- 図面または寸法一覧、現地計測値(計測面と日付つき)、機器の寸法・質量、台車の高さ
- 出力
- 搬入の可否。不可の場合は障害箇所と不足寸法。参考値のみの箇所は「判定不能」
ロボット動作の事前検証
ロボットアーム(SO-101、6 軸)のモデルを物理シミュレーションに載せ、動作プログラムの実行前に関節可動範囲と自己干渉を検証します。映像では、折りたたみ動作で自己干渉を検出し、物理演算上も接触により停止しています。可動範囲を超える指令値は検出のうえ範囲内に補正して実行しています。
関節角度と検証結果はシミュレーションの実測値です。作業セルの外観は 3D で制作したものです。
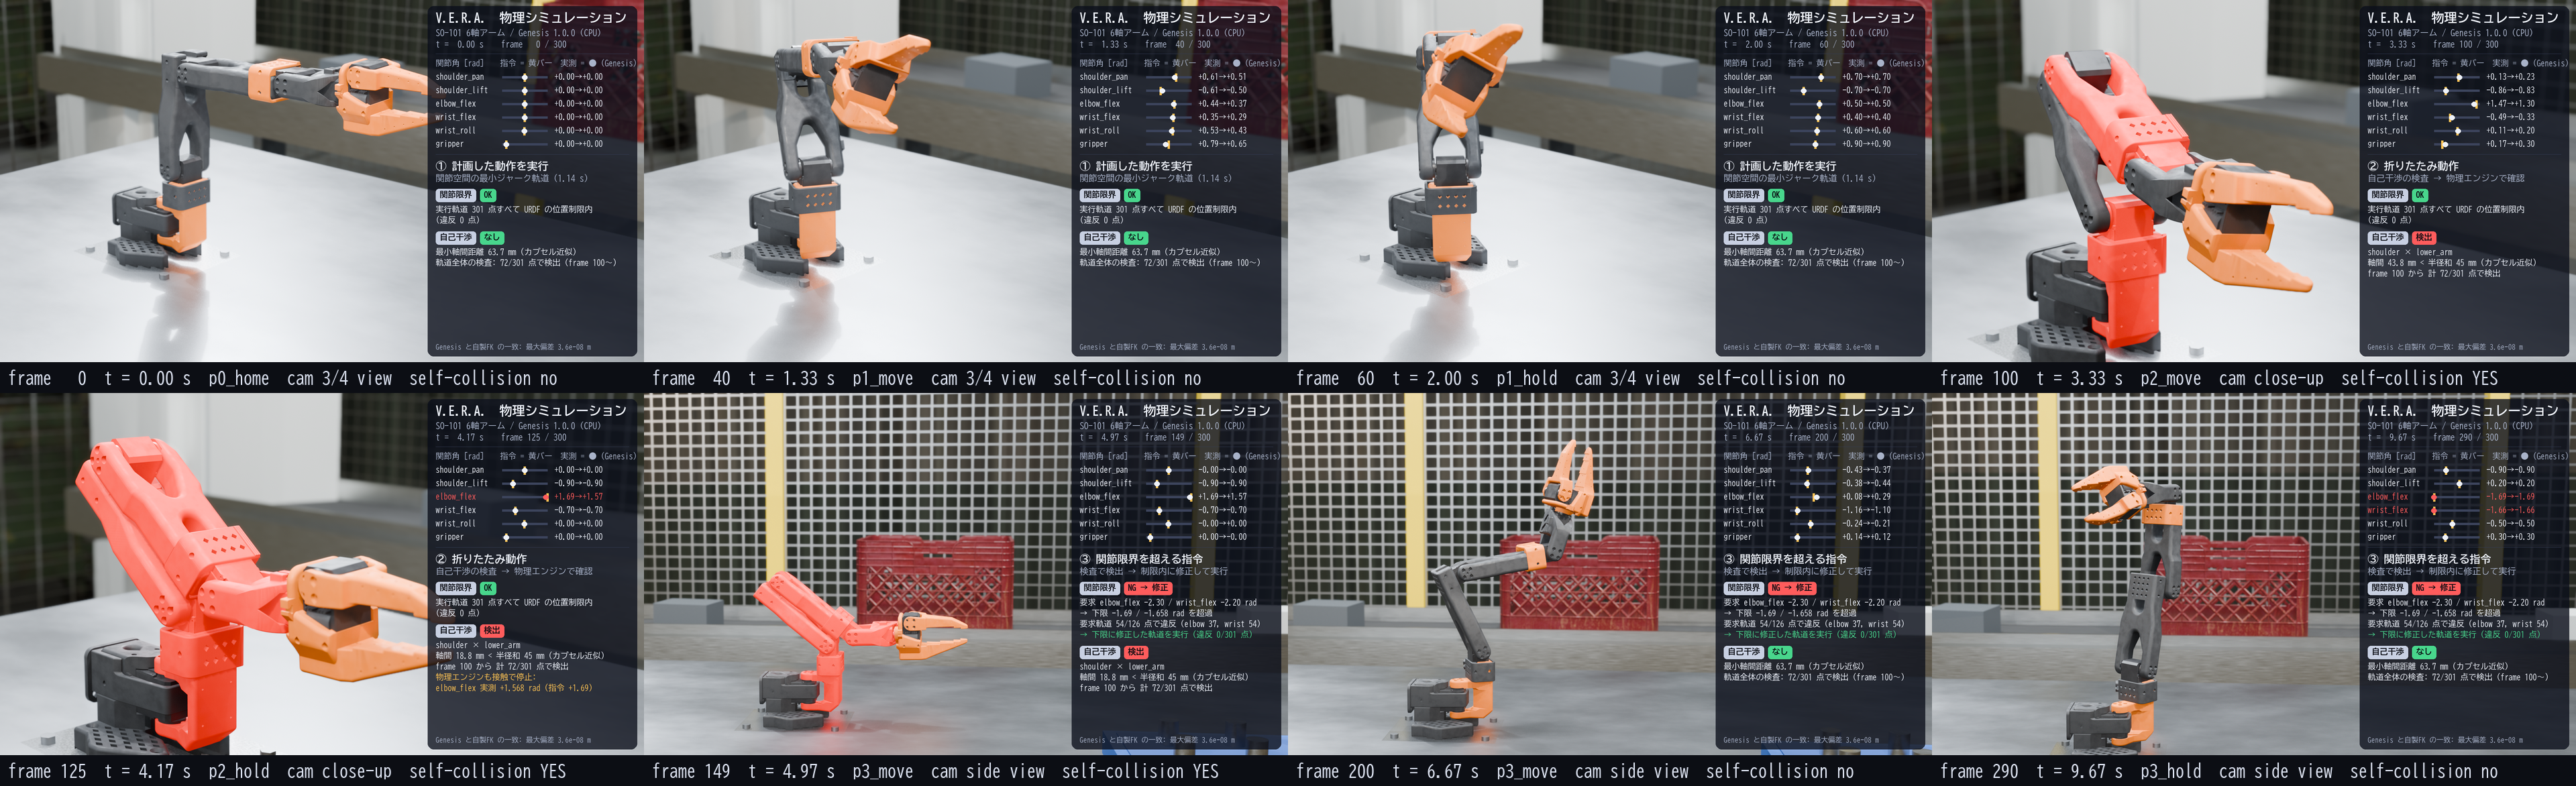
映像の主要場面(関節の指令値と実測値つき)
- 概要
- ロボットのモデルと動作指令から、実行前に関節可動範囲、自己干渉、動作の急変(加加速度)、床面との接触、転倒・支持条件を検証します。各検証項目は、自社開発の検証プログラム 134 本、試験 1,460 本で構成されています。
- 入力
- ロボットのモデル(URDF)、動作指令または軌道
- 出力
- 検証項目ごとの結果と、最初に問題となる箇所。可動範囲を超える指令は補正して実行可能
現場の 3D 化
- 概要
- スマートフォンで歩きながら撮影した動画から現場の 3D モデルを作成し、その中で搬入や据付、ロボット配置を検討します。
作業分析・技能伝承
- 概要
- 作業動画に骨格を重ね、角度・位置・順序・タイミングを数値化します。熟練者と新人を同じ局面で比較できます。HAGANE(BIG3)ではこの分析を提供しています。
スマートフォンで撮影したデッドリフトの動画から骨格を推定し、体幹の前傾角度、膝関節の角度、バーと関節の位置関係を反復ごとに数値化します。
出力は観測できる事実のみです。合否の判定、けがの予測、関節負荷の推定は行いません。医療行為・診断ではありません。
掲載の映像と数値は、いずれも自社開発システムの実際の出力です。生成 AI による画像・映像は使用していません。
判定区分について
提示された図面・計測の範囲では反証が見つからなかった状態。範囲外については判断しません。
反証が見つかった状態。箇所と数値を記載します。
判定に使用できる数値がない状態。何を計測すれば判定できるかを記載します。
入力データが条件を満たしていない状態。不足項目を記載します。
「合格」の表示は行いません。最終判断は担当者が行います。
提供範囲について
- ▸本サービスは、図面と現地計測を突き合わせて担当者が確認するための資料を提供するものです。工事の設計図書、施工計画書、構造計算書ではありません。
- ▸計測していない数値は記載しません。
よくあるご質問
搬入検討書は保証書ですか?
いいえ。有効期間と失効条件を付した助言資料であり、承認は確認担当者が行います。床・構造・地盤の工学的な認定は「判定不能」として返し、有資格者による確認を別途お願いしています。
自動で「通る」と判定してくれますか?
いいえ。システムは反証と未確認事項を提示し、判断は担当者が行います。
図面が無い現場でも依頼できますか?
はい。現地の計測台帳の作成から始めます。
映像や図面は学習に使われますか?
許諾を記録したデータのみ使用します。権利台帳に記録のないデータは、学習の仕組みが読み取れないようにしています。計算はローカル環境で実行します。
どこから始めればよいですか?
図面 1 枚、スマートフォン動画 1 本、作業映像 1 本のいずれか 1 つからお受けします。